Activities
[CoRL 2026] Our team presents a demo and visits Stanford.
PhD student, Electronic Engineering · HKPFS Awardee
 Project Website
Hi! I’m Chi Kit Ng (Justin), a PhD student and Hong Kong PhD Fellowship (HKPFS) Awardee at The Chinese University of Hong Kong (CUHK) in Electronic Engineering, supervised by Prof. Hongliang Ren in IMMlab.
My research focuses on end-to-end autonomous control of robotic endoscopes and intelligent surgical robotics.
I serve as a postgraduate student representative to the Department Board of Electronic Engineering for 2025–27.
I graduated from CUHK EE and Pui Ching Middle School.
Open to internships and work opportunities (base: HK/USA; prefer a healthy work-life balance).
ICBIR. Congrat Hang Li!RSS workshop. Congrat Xiyue!IEEE-IROS. Congrat Jinsong.IEEE-ICRA. Thanks all contributors~IEEE ROBIO 2025 — T.J. Tarn Best Paper Award in Robotics. [project page]CoRL 2025 (spotlight).IEEE-IROS-2025 (Oral).[CoRL 2026] Our team presents a demo and visits Stanford.
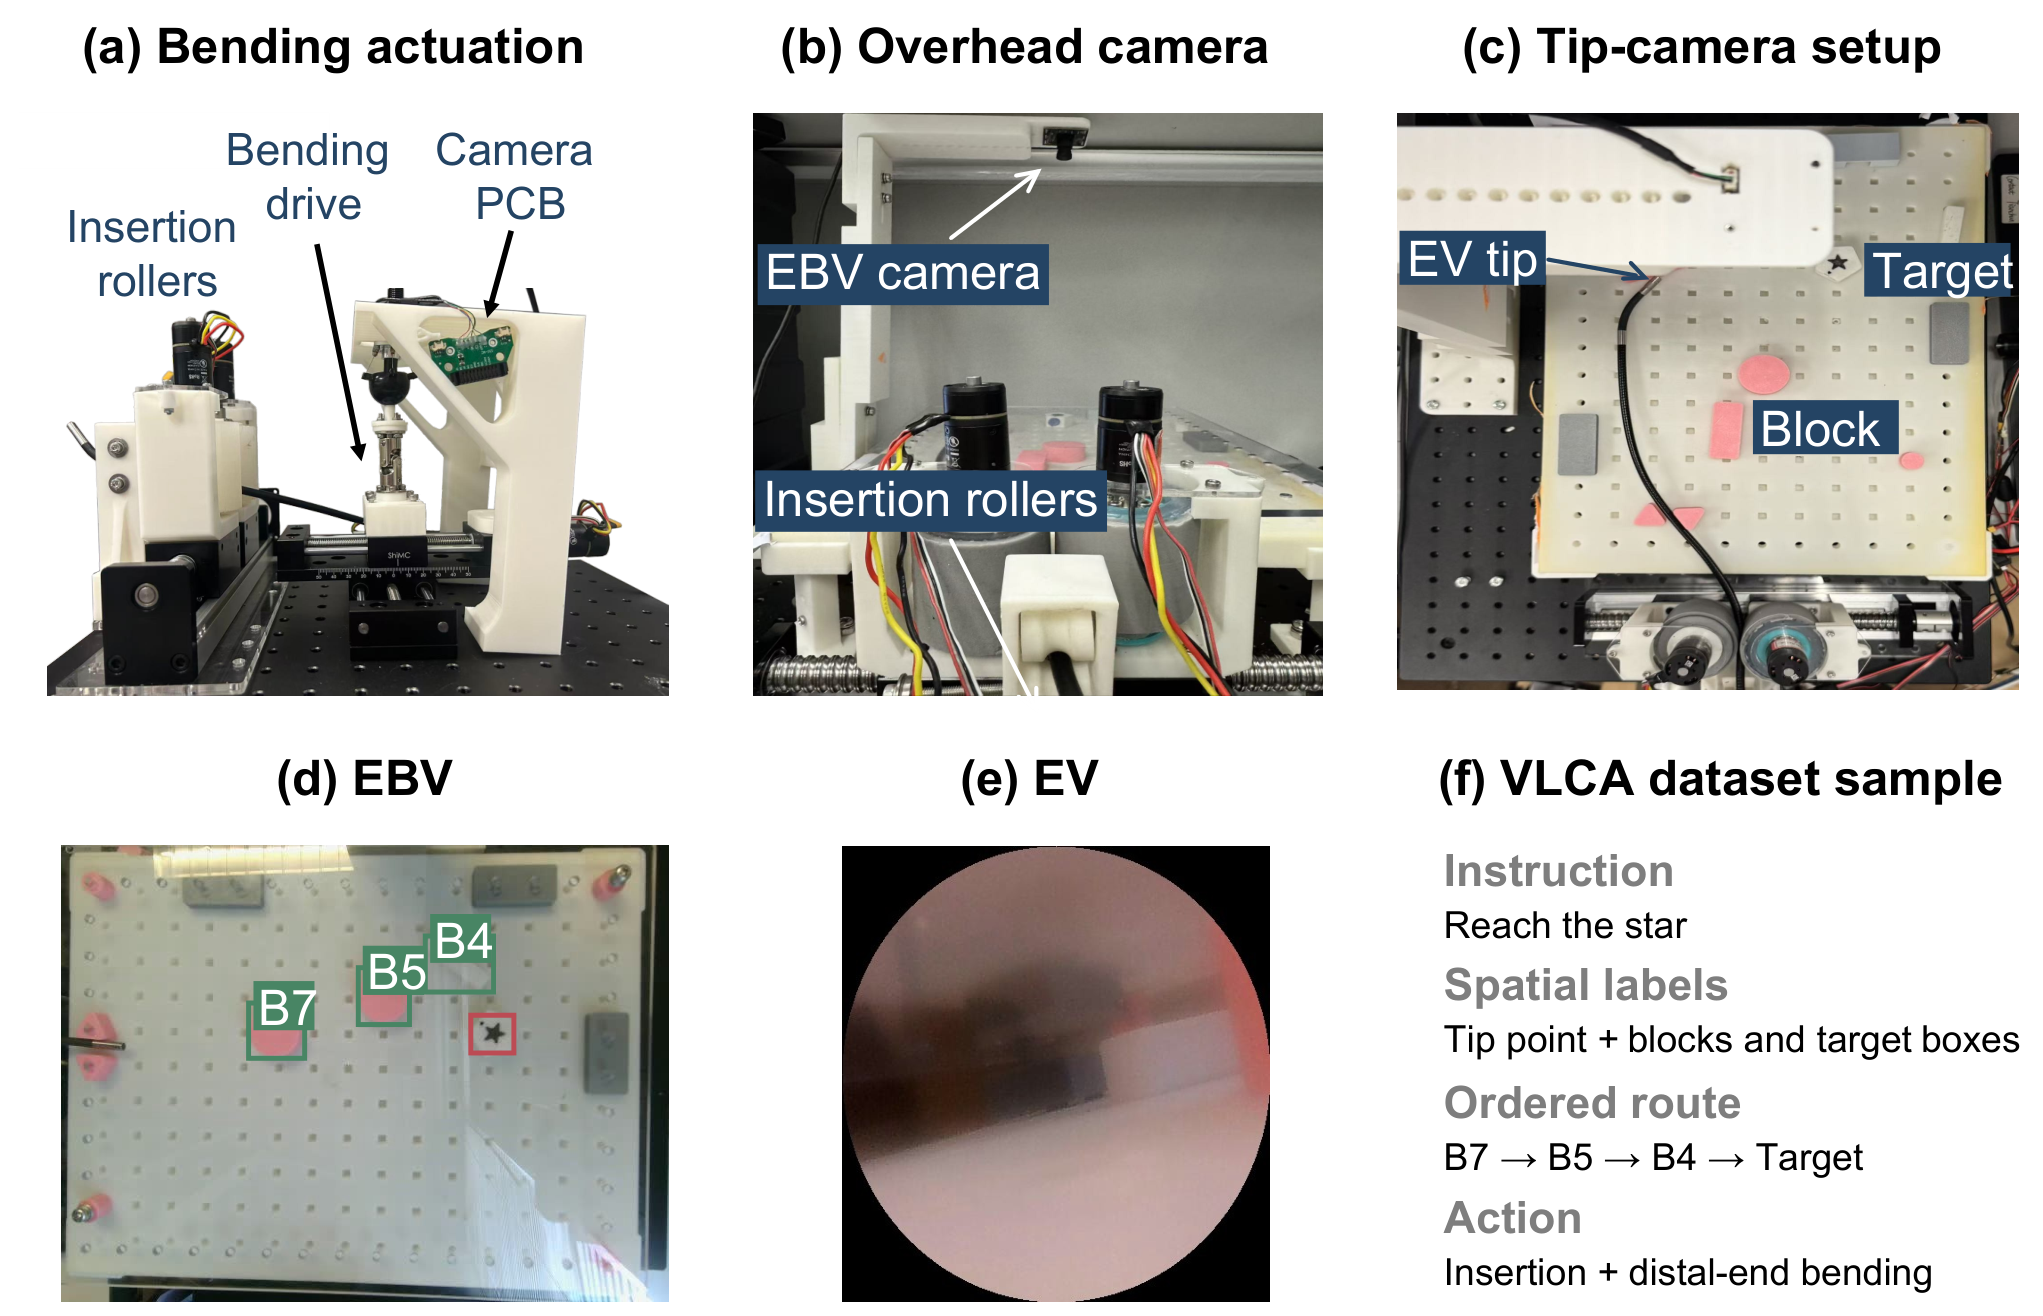
Grounding a target instruction in a global view to guide contact-aided endoscope navigation.
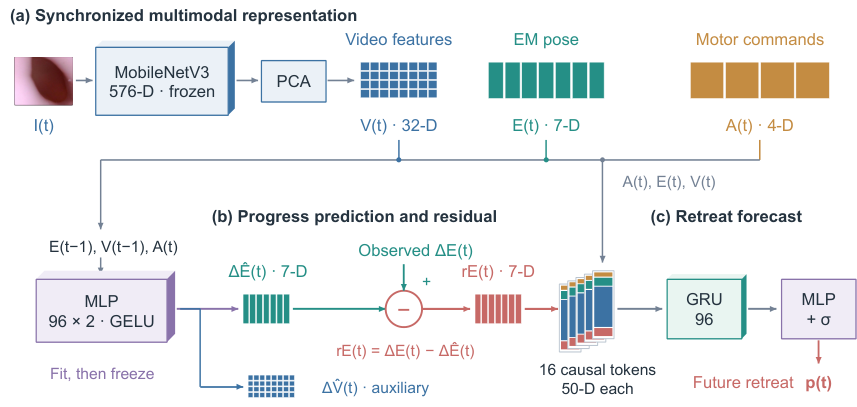
Anticipating navigation retreat by relating motor intent, distal motion and the endoscopic view.
Following a language instruction to find a target beyond the current field of view, then track it.
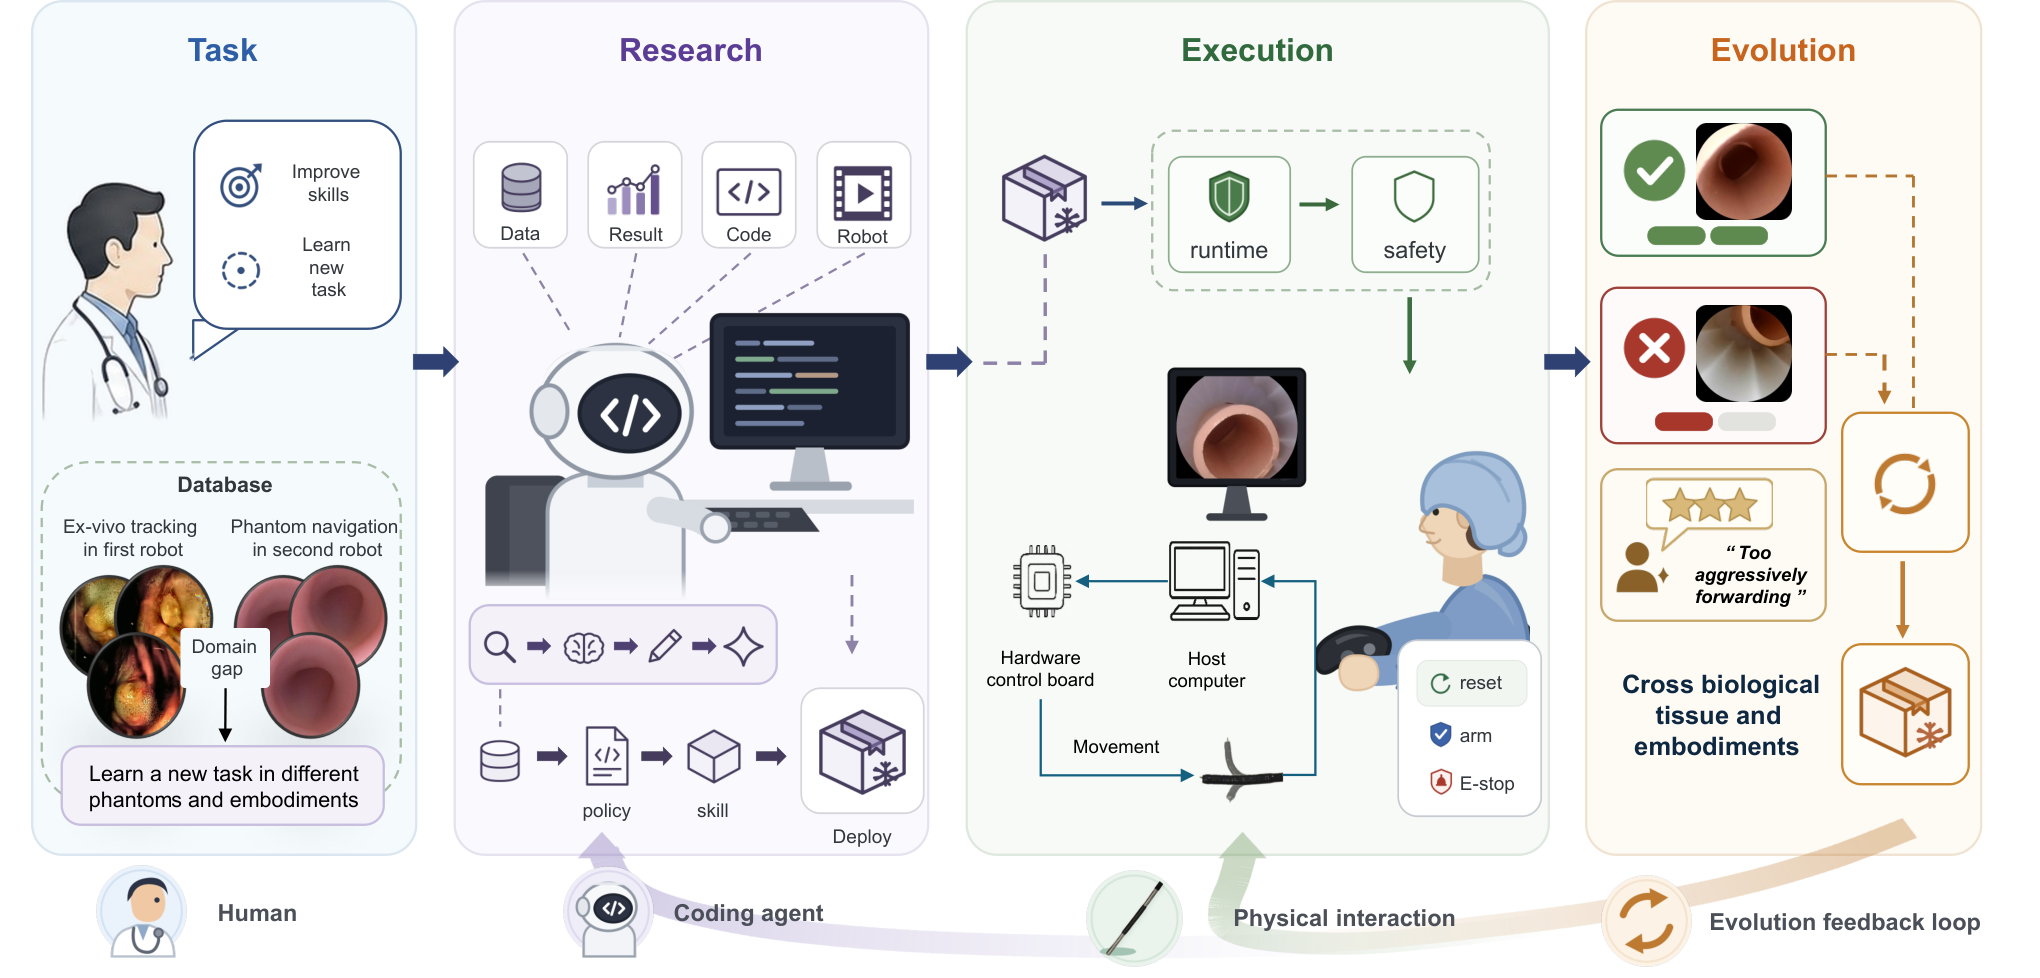
Using physical outcomes and human feedback to recursively improve endoscopic robot policies.
One view, two possible actions: language selects forward navigation or urgent retraction.
Prompt-conditioned tracking of polyps, abnormal mucosa and circumferential cutting markers.
Learning to use contact with a deformable stomach wall as guidance for navigation.
* equal contribution · † corresponding author. Full list on Google Scholar.
Preprint 2026 EBV-CAN: Vision–Language Grounding for Contact-Aided Endoscope Navigation, Chi Kit Ng*, Shuchang Liu*, Jinsong Lin*, Yidong Zhang, Xizi Wang, Ho Yin Chim, Hongliang Ren†.
Preprint 2026 Multimodal Progress-Residual Fusion for Anticipating Navigation Retreat in Robotic Flexible Endoscopy, Chi Kit Ng*, Tianchun Wu*, Jiatan Sun*, Yuming Sun, Jianru Zhang, Hongliang Ren†.
Preprint 2026 EndoVLA-OOV: Language-Conditioned Out-of-View Target Acquisition in Robotic Endoscopy, Chi Kit Ng*, Yidong Zhang*, Tianchun Wu*, Zhiqing Tang, Hanlin Zhao, Siu Hing Lui, Tao Yang, Jingsong Lin, Huxin Gao, Yeung Trevor, Raymond Tang, Hongliang Ren†.
Preprint 2026 EndoRSI: Physical-Evidence-Driven Recursive Improvement of Endoscopic Robot Policies, Chi Kit Ng*, Yidong Zhang*, Tianchun Wu, Siu Hing Lui, Hanlin Zhao, Huxin Gao, Hongliang Ren†.
Preprint 2026 EndoLIFT: Language-Disambiguated Latent-Conditioned Rectified Flow for Bidirectional Endoscopic Control, Chi Kit Ng*, Yidong Zhang*, Lui Siu Hing*, Jinsong Lin*, Tianchun Wu, Ho Yin Chim, Zhiqing Tang, Tao Yang, Huxin Gao, Trevor Yeung, Raymond Shing-Yan Tang, Hongliang Ren†. [project page]
Preprint 2026 CrossScope: A Role-Asymmetric World Model for Joint Dual-Scope Surgical Video Prediction, Wanhao Liu, Jinsong Lin, Rulin Zhou, Chi Kit Ng, Wenbin Pan, Zhiqing Tang, Dongyue Li, Liwei Luo, Yanshen Wu, Panshuo Li, Zhiyong Xiong, Huxin Gao, Tamas Haidegger, Hongliang Ren†.
Preprint 2026 EndoWAM: A Grounded World-Action Model for Generalizable Endoscopic Navigation, Jinsong Lin, Zikang Pan, Wanhao Liu, Chi Kit Ng, Liangjing Shao, Zihang Yu, Ziyu Wang, Yin Wang, Jiaxi Wang, Jeremy Yuen-Chun Teoh, Zhiyong Xiong, Huxin Gao, Hongliang Ren†. [project page]
IROS 2026 BiliVLA: Scene-Aware Vision-Language-Action Model with Reinforcement Learning for Autonomous Biliary Endoscopic Navigation, Jinsong Lin, Chi Kit Ng, Zhiyong Xiong, Zikang Pan, Yihan Hu, Tabassum Tamima, Ziyi Hao, Eddie Cheung, Jiewen Lai, Huxin Gao, Hongliang Ren†.
IROS 2026 GeoLanG: Geometry-Aware Language-Guided Grasping with Unified RGB-D Multimodal Learning, Rui Tang, Guankun Wang, Long Bai, Huxin Gao, Jiewen Lai, Chi Kit Ng, Jiazheng Wang, Fan Zhang, Hongliang Ren†.
ICRA 2026 TMR-VLA: Vision-Language-Action Model for Magnetic Motion Control of Tri-leg Silicone-based Soft Robot, Ruijie Tang, Chi Kit Ng, Kaixuan Wu, Long Bai, Guankun Wang, Yiming Huang, Yupeng Wang, Hongliang Ren†.
Preprint 2026 Open-H-Embodiment: A Large-Scale Dataset for Enabling Foundation Models in Medical Robotics, Nigel Nelson, Juo-Tung Chen, Jesse Haworth, Xinhao Chen, Lukas Zbinden et al. — multi-institution collaboration including Chi Kit Ng and Hongliang Ren. [dataset]
Preprint 2026 Leveling3D: Leveling Up 3D Reconstruction with Feed-Forward 3D Gaussian Splatting and Geometry-Aware Generation, Yiming Huang, Baixiang Huang, Beilei Cui, Chi Kit Ng, Long Bai, Hongliang Ren†.
ROBIO 2025 (Oral) T.J. Tarn Best Paper Award in Robotics — Contact-Aided Navigation of Flexible Robotic Endoscope Using Deep Reinforcement Learning in Dynamic Stomach, Chi Kit Ng, Huxin Gao, Tian-Ao Ren, Jiewen Lai, Hongliang Ren†. [arXiv] [project page]
IROS 2025 (Oral) Jacobian Exploratory Dual-Phase Reinforcement Learning for Dynamic Endoluminal Navigation of Deformable Continuum Robots, Yu Tian*, Chi Kit Ng*, Hongliang Ren†.
CoRL 2025 (Spotlight) EndoVLA: Dual-Phase Vision-Language-Action for Precise Autonomous Tracking in Endoscopy, Chi Kit Ng*, Long Bai*, Guankun Wang*, Yupeng Wang, Huxin Gao, Kun Yuan, Chenhan Jin, Tieyong Zeng, Hongliang Ren†. [arXiv] [project page]
ARSO 2024 Navigation of Tendon-driven Flexible Robotic Endoscope through Deep Reinforcement Learning, Chi Kit Ng, Huxin Gao, Tian-Ao Ren, Jiewen Lai, Hongliang Ren†.
More demonstrations and student research opportunities: Endoscopic Autonomy project website ↗
Seeking my next visiting research opportunity. A six-month visit will be funded by a CUHK scholarship.
Teaching Assistantships
Mentees